
運算子庫:硬體平台
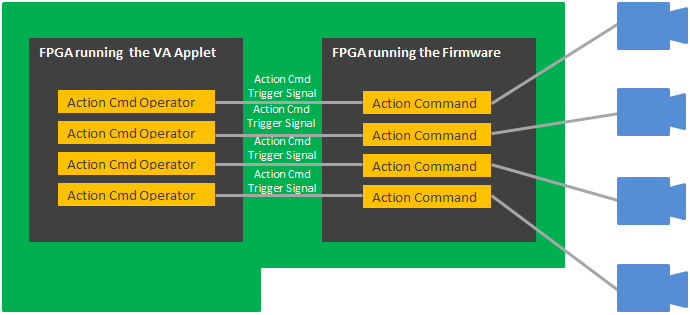
「動作指令」運算子會向韌體傳送一個動作指令觸發訊號。 韌體在接收到此觸發訊號後,會將預先設定好的動作指令傳送至 GigE Vision 攝影機。
當此運算子偵測到其輸入埠出現上升沿時,便會觸發一個觸發訊號。 此運算子保證觸發訊號的最小脈衝寬度為三個時鐘週期。 這可確保韌體能偵測到觸發訊號。
每個攝影機通道可使用一個動作指令。 最多可使用四個「動作指令」類型的資源。 在一個設計中,最多可使用四個「動作指令」運算子。 動作指令的索引號與所連接攝影機埠的索引號相同。
對於相機收到的每條動作指令,它都會傳回一個動作指令確認封包。
該運算子提供一個讀取參數PendingActionCmdCount,用以顯示 計數器PendingActionCmdCount 的狀態: 一旦Action Command運算子向韌體發送觸發訊號, 計數器PendingActionCmdCount即會遞增。 一旦接收端攝影機傳送確認封包,計數器PendingActionCmdCount即會遞減。 此計數器具備溢出與下溢保護機制: 當達到最大值時,將維持該最大值。 當計數器值已為零時,計數器將不再進一步遞減。
「操作指令」僅是一個觸發運算子。 該操作指令的內容(功能)由軟體所定義。
韌體會在接收到來自「動作指令」操作員的動作指令觸發訊號時,於該訊號的上升沿發送動作指令 。
韌體會以固定延遲 2000 ns ± 16 ns 將動作指令傳送至相機。 這表示,從韌體偵測到動作指令觸發訊號的上升沿, 到韌體實際傳送該動作指令之間的時間間隔,始終為 2000 ns ± 16 ns。
 |
在資料擷取期間,應確保發射器通道上的軟體封包保持較小 |
|---|---|
|
韌體與相機之間的傳輸通道,用於傳送軟體封包以及動作指令封包。 為確保能維持固定的延遲,請務必確保 在資料擷取期間,軟體封包的有效載荷大小不超過約 100 位元組。 |
|
觸發訊號之間必須間隔至少 2000 ns |
|---|---|
|
請確保操作員發送兩組動作指令觸發訊號(連續觸發訊號)之間 動作指令,至少需間隔 2000 ns。 |
| 適用於硬體平台 |
|---|
| microEnable IV VQ4-GE |
| microEnable IV VQ4-GPoE |
| Link Parameter | 輸入鏈路訊號 輸入鏈路 I |
|---|---|
| Bit Width | 1 |
| Arithmetic | 無號數 |
| Parallelism | 1 |
| Kernel Columns | 1 |
| Kernel Rows | 1 |
| Img Protocol | VALT_SIGNAL |
| Color Format | VAF_GRAY |
| Color Flavor | FL_NONE |
| Max. Img Width | any |
| Max. Img Height | any |
 上一頁

